


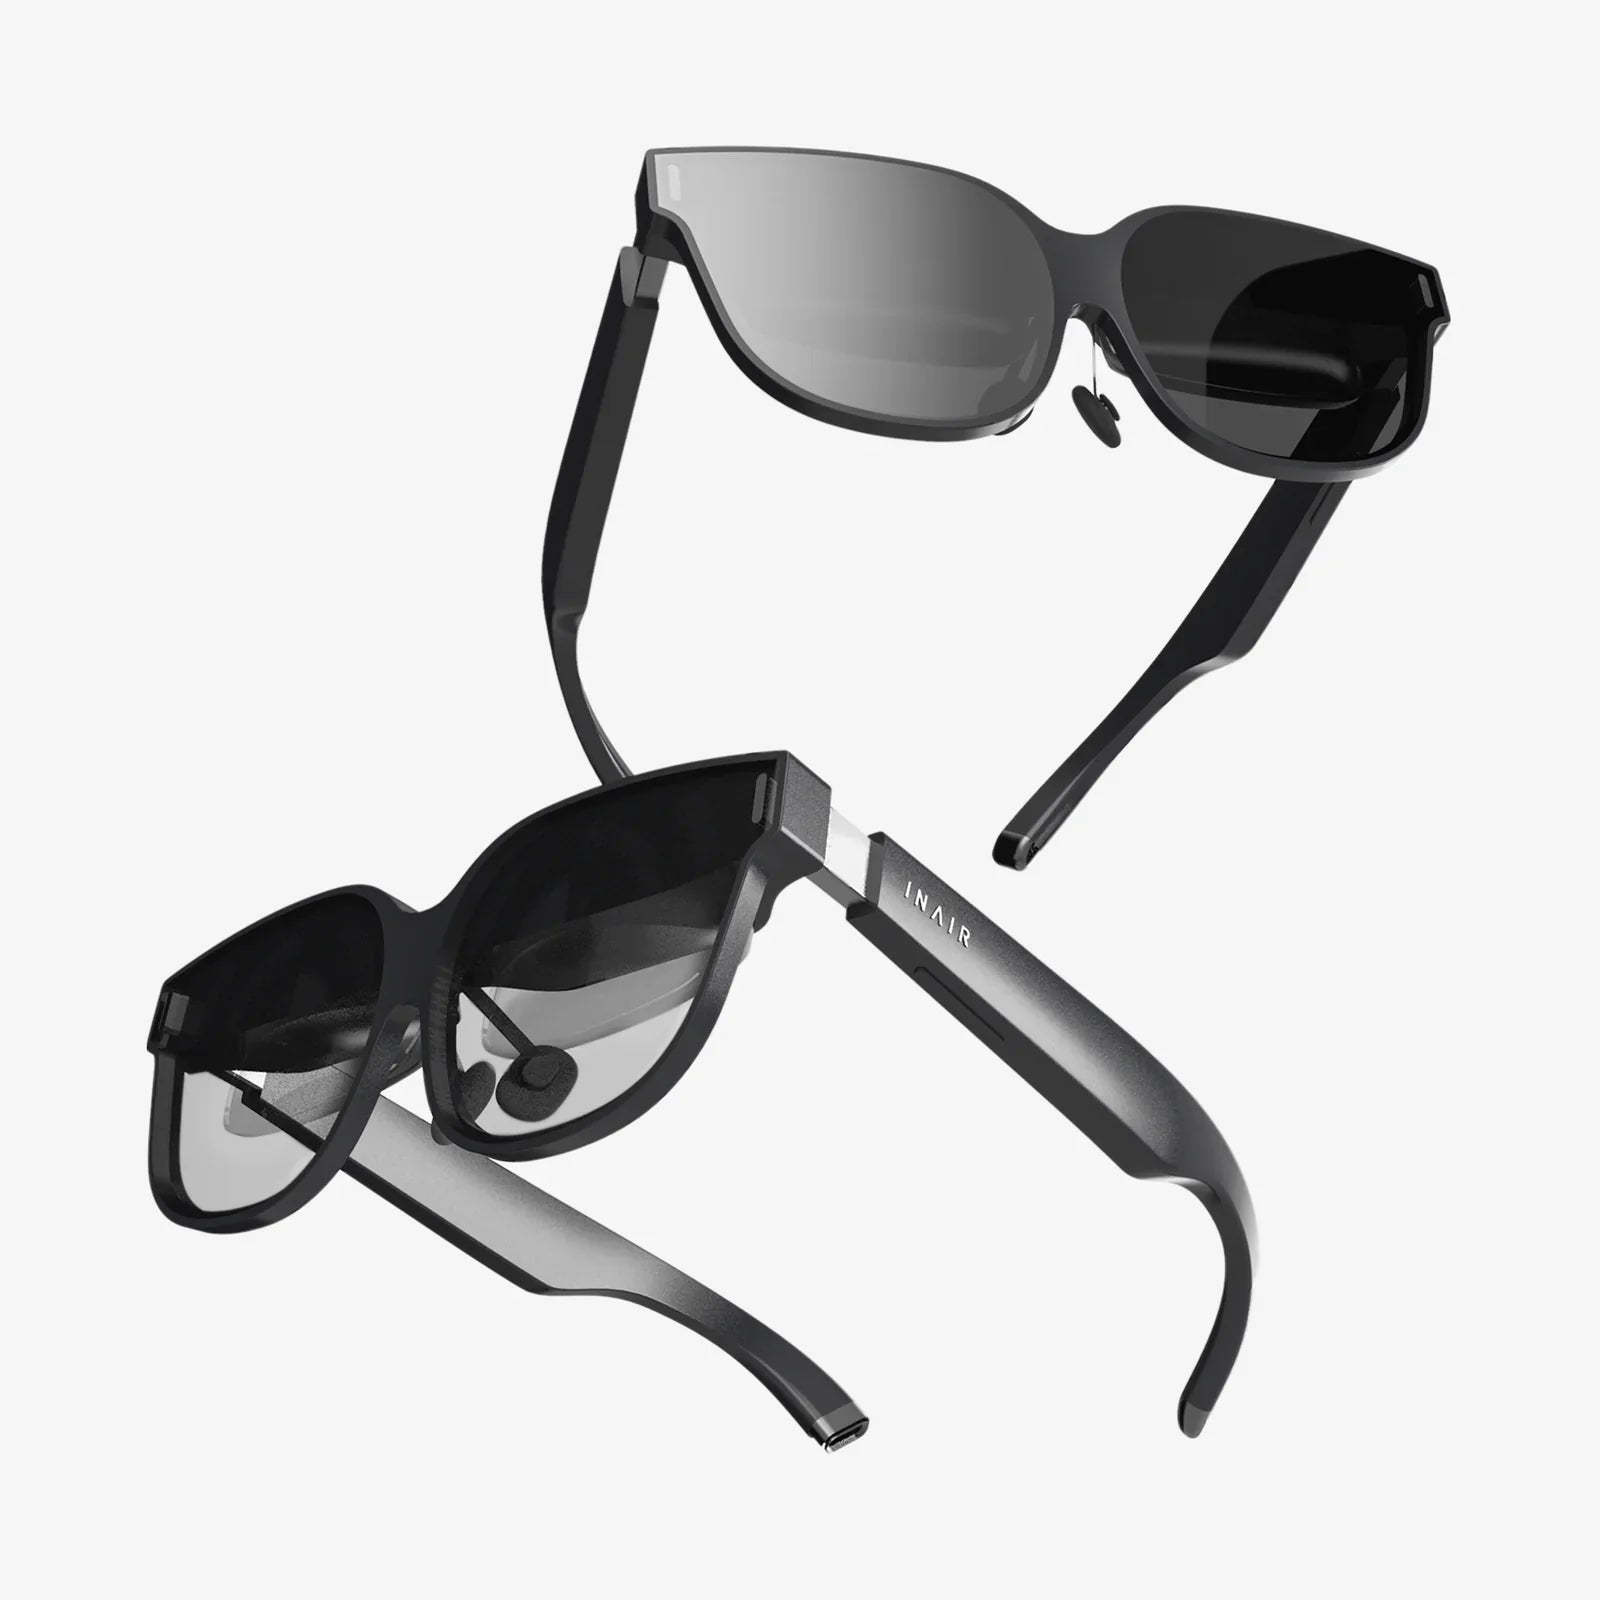
- by wangfred
自分だけの拡張現実メガネを作る:パーソナルポータル構築のための総合ガイド
- by wangfred
デジタル情報がスクリーンの背後に閉じ込められることなく、物理的な現実世界にシームレスに流れ込み、見るもの、学ぶもの、行うものすべてを向上させる世界を想像してみてください。これは、かつてSFや高額な研究機関でしか実現できなかった技術、拡張現実(AR)が実現する未来です。しかし、もしあなたがこの体験を自ら設計できるとしたらどうでしょうか?完成品を購入するのではなく、自分だけのARグラスを作ることで未来を覗くことができたらどうでしょうか?その道のりは複雑で過酷ですが、信じられないほどやりがいのあるものです。光学、電子工学、そしてソフトウェアの交差点を深く探求することで、私たちが情報をどのように認識し、どのように相互作用するかについての理解が根本的に変わります。これは、融合された世界へのあなただけの窓を切り開く、パイオニアとなるための招待状です。
はんだごてを手に取ったり、コードを一行書いたりする前に、機能的なARシステムの構造を理解する必要があります。独自のARグラスを構築することは、システム統合の実践であり、すべてのコンポーネントが完璧に調和して動作する必要があります。
最も重要かつ困難なコンポーネントは光学系です。光学系は、デジタル画像を網膜に投影しながら、現実世界を見ることを可能にします。光学系にはいくつかのアプローチがあり、それぞれ視野角(FOV)、解像度、明るさ、フォームファクターの間でトレードオフがあります。
最初のプロジェクトとしては、バードバス光学システムが最も手軽な選択肢です。小型ディスプレイ(通常はスマートフォンのビューファインダーから再利用したマイクロOLEDまたはLCDスクリーン、あるいは専用部品)と、ビームスプリッターコンバイナー(通常は半透明のアクリル板またはガラス板を特定の角度にカットしたもの)が必要です。
生の視覚データを処理し、仮想画像をレンダリングする必要があります。これにはかなりの計算能力が必要です。主に2つの選択肢があります。
デジタルコンテンツを現実世界で固定するには、メガネが3D空間における自身の位置と向きを把握する必要があります。これは、同時自己位置推定とマッピング(SLAM)と呼ばれています。
ビルドには一連のセンサーが必要です:
有線設計を選択しない限り、コンパクトで高密度のバッテリーパック、電源管理回路、そして充電ソリューションが必要になります。リチウムポリマー(LiPo)バッテリーは、優れたエネルギー密度からDIY電子機器でよく使用されます。BluetoothおよびWi-Fiモジュールは、入力デバイス(Bluetoothキーボードやコントローラーなど)への接続や、クラウドサービスやインターネットへのアクセスに必要です。
ハードウェアはソフトウェアなしでは何もできません。独自の拡張現実グラスを構築するためのソフトウェアスタックは、多層的で複雑です。
既存のオペレーティングシステムをベースに構築することになる可能性が高いでしょう。Androidは、そのオープン性、幅広いハードウェアサポート、そしてカメラアクセスやグラフィックレンダリングのための組み込み機能から、人気の選択肢となっています。あるいは、より低レベルの制御には、軽量なLinuxディストリビューションを利用することもできます。
ARの真の魔法は、ソフトウェア開発キット(SDK)で起こります。これらのフレームワークは、SLAM、平面検出(床やテーブルの検出)、画像レンダリングに不可欠なアルゴリズムを提供します。高度なSDKの中には商用製品もありますが、基本的なコンピュータービジョンタスク用のOpenCVやセンサーフュージョンを処理できるフレームワークなど、DIYプロジェクトに最適な強力なオープンソースの代替品もあります。
作成したコンテンツとどのようにインタラクトしますか?ARのUIパラダイムはまだ進化を続けています。以下の点を試してみる必要があります。
ユーザーの不快感やシミュレータ酔いを防ぐため、仮想画像は極めて低いレイテンシでレンダリングする必要があります。グラフィックスパイプラインは、光学設計に固有の歪みを考慮し、レンズを通して見た際に正しく表示されるように画像を逆方向に歪ませる必要があります。これは通常、ゲームエンジンまたはカスタムレンダリングアプリケーション内で処理されます。
これは週末だけで終わるプロジェクトではありません。明確で管理しやすい段階に分けて取り組んでください。
まずは「ベンチプロトタイプ」を作ることから始めましょう。ウェアラブルにする必要はありません。段ボール、ホットグルー、テープを使って、ディスプレイ、光学系、Raspberry Piをスタンドに取り付けます。目標は、光コンバイナを通して安定した画像を投影することです。オープンソースのSLAMサンプルを使って、モニターに点群を表示し、センサーの動作を検証します。このフェーズでは、失敗を素早く繰り返し、コアとなる制約を理解することが非常に重要です。
ベンチプロトタイプが完成したら、次はフォームファクターに焦点を当てましょう。3Dプリントの真価が発揮されるのはまさにこの段階です。光学ブロック、シングルボードコンピュータ(SBC)、バッテリー、センサーなど、すべてのコンポーネントを快適に保持できるフレームを設計し、繰り返し試作していく必要があります。重量配分は非常に重要です。前面に重量が集中すると、メガネが鼻から滑り落ちてしまいます。重量のあるモデルの場合は、上部にストラップを取り付けることを検討してください。複数のバージョンを印刷して試作することになるでしょう。
これが最も難しいフェーズです。すべての要素を確実に連携させる必要があります。すべてのセンサーからのデータを同期し、SLAMアルゴリズムに渡し、その結果に基づいてグラフィックをレンダリングするソフトウェアを作成または改造する必要があります。しかも、すべてリアルタイムで実行しなければなりません。ドライバーの競合、サーマルスロットリング、電力ボトルネックといった問題にも対処しなければなりません。綿密なデバッグが不可欠です。
機能的なプラットフォームがあれば、夢に描いた体験を今すぐ実現できます。道路上に道順を描画するナビゲーションアプリ、ミキシングボウルに手順を重ねて表示するレシピアプリ、ワークスペースで3Dモデルを視覚化するシステムなど、あなたの努力が報われるでしょう。
独自の拡張現実メガネを構築することは最先端の作業であり、大きなハードルに直面することになります。
自分だけのARグラスを作る道のりは、複雑な方程式、複雑なコード、そして数え切れないほどの失敗作で舗装されています。忍耐力とスキルが試されるでしょう。しかし、自分の机の上に、まるで本物のように置かれた、安定した仮想オブジェクト ― 自分自身の知識と努力によって生み出されたオブジェクト ― を初めて目にする瞬間は、まさに魔法の瞬間です。それは、自らが築き上げた未来を垣間見る瞬間であり、好奇心とDIY精神の力を証明するものです。これは単にハードウェアを組み立てるだけではありません。人間とコンピュータのインタラクションにおける次なる根本的な変化の創造に、積極的に参加することです。必要なツールは揃っており、コミュニティは成長を続けています。そして、唯一問われるのは、さあ、作り始める準備はできていますか?